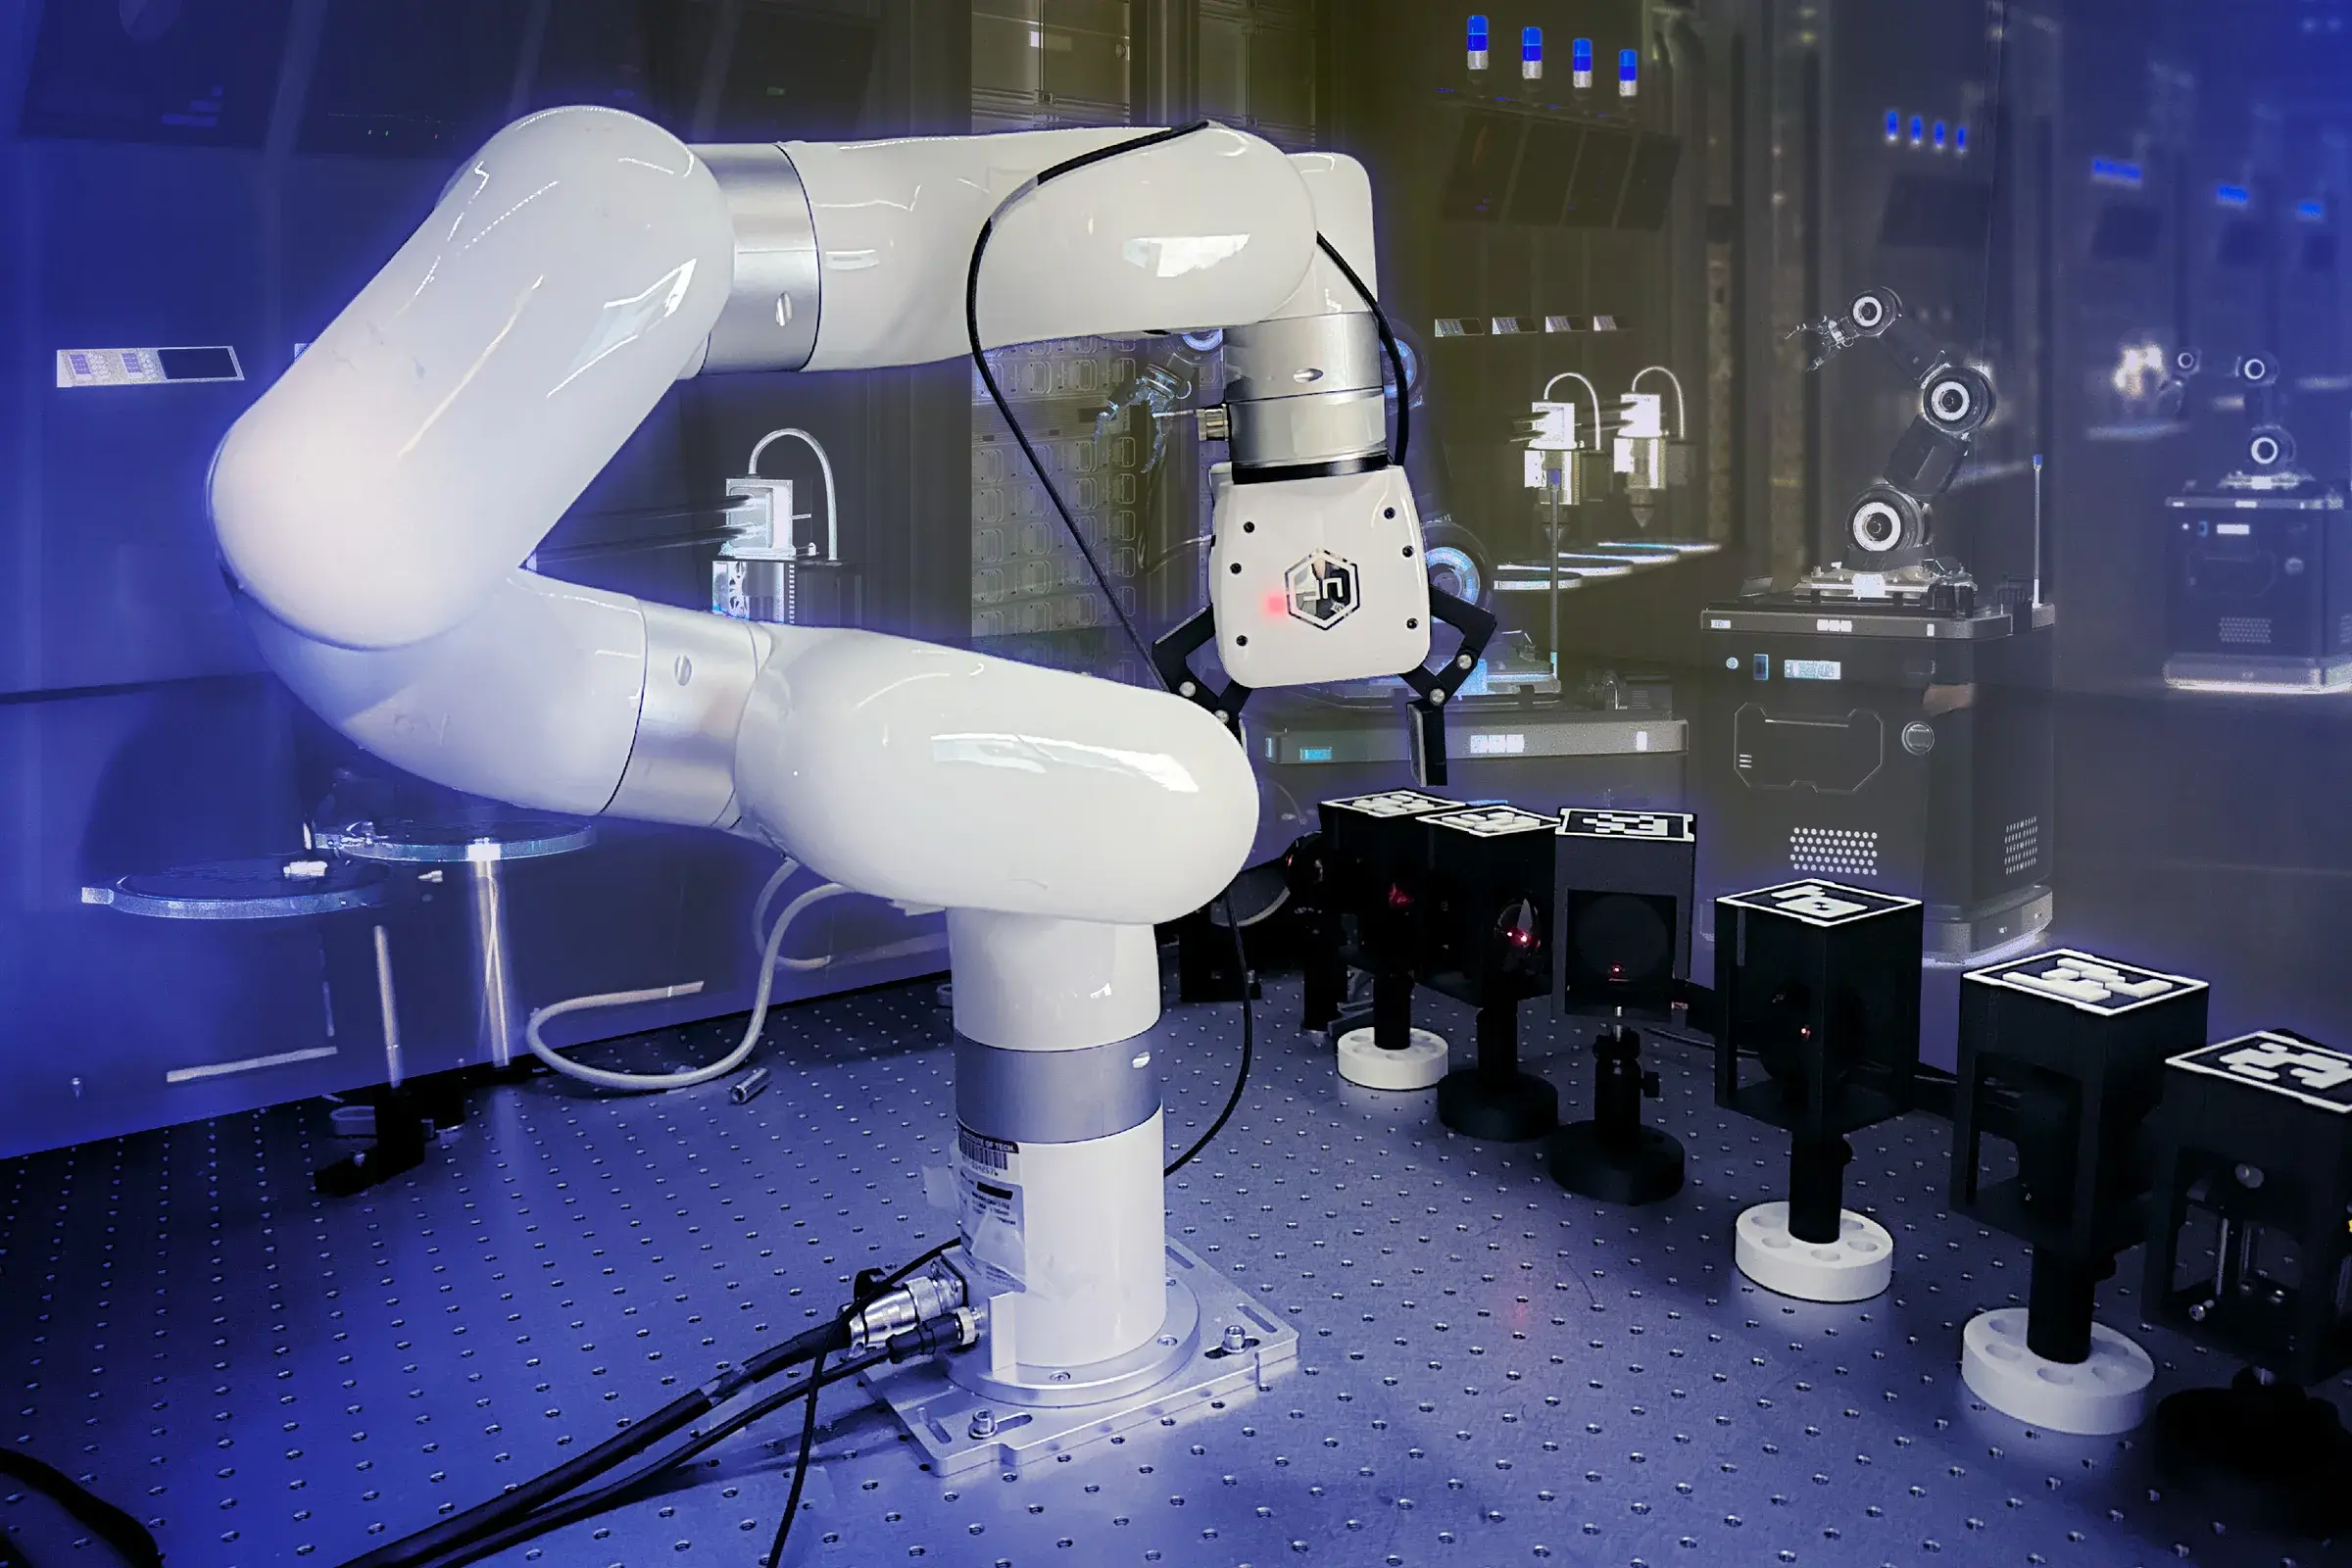
Sur une table optique du MIT, dix composants sont posés un peu n’importe où. Un bras robotique les repère, les attrape, les aligne sur un faisceau, installe une cavité laser, tourne ensuite les petites vis qui règlent les miroirs et continue jusqu’à obtenir un laser fonctionnel. Puis les chercheurs déplacent volontairement une lentille à l’échelle du centimètre. Le système cherche ce qui a bougé et reconstruit l’alignement.12
Le spectaculaire, ici, n’est pas qu’un robot sache déplacer un miroir. Les chaînes d’assemblage font du pick-and-place depuis des décennies. Le détail intéressant est ce qui vient après le placement : le robot mesure les conséquences de son propre geste, constate qu’il a raté la position utile, perturbe volontairement le système pour comprendre comment le faisceau réagit, corrige sa trajectoire, puis passe à une autre échelle de réglage quand le bras seul ne suffit plus.2
Les chercheurs ont fait davantage qu’automatiser une série de gestes : ils ont rendu l’expérience assez lisible pour qu’une machine puisse juger si l’étape précédente a réellement fonctionné. Cette exigence pèse particulièrement en optique de table. Un flacon supporte souvent un transport de A vers B avec une tolérance confortable. Un miroir peut être physiquement « à la bonne place » et pourtant ruiner l’expérience si le faisceau passe quelques centaines de micromètres trop loin ou repart avec un angle légèrement mauvais.2
La recette doit donc devenir un système de coordonnées, de mesures et de boucles de correction.
Dix pièces
La démonstration la plus complète commence avec dix éléments optiques placés aléatoirement sur la table par un humain. L’utilisateur donne au système le plan de l’expérience, par exemple les distances attendues entre les composants. Le robot convertit alors cette géométrie abstraite dans les coordonnées réelles du laboratoire et construit progressivement une cavité laser pompée optiquement.2
La frontière mérite d’être nette : le robot ne décide pas encore quelle expérience scientifique il faut faire. Le layout vient de l’utilisateur. L’autonomie commence ensuite avec l’exécution physique, l’alignement et la maintenance.
La séquence est déjà assez longue pour montrer la difficulté. Le système positionne deux caméras de retour et un filtre à densité neutre, mesure la trajectoire du faisceau de pompe, place le miroir de sortie, insère temporairement un bloqueur puis un séparateur de faisceau afin d’obtenir une référence pour l’alignement. Il retire ensuite certains éléments, installe une lentille, place le miroir d’entrée, ajoute un filtre passe-bande, puis le cristal Nd:YAG qui finira par produire le signal laser recherché.2
À chaque étape, « poser l’objet » ne clôt pas l’action. Le résultat optique détermine ce qui se passe ensuite.
Ce qui ressemble au premier regard à une manipulation de Lego est donc plus proche d’un programme dont chaque instruction doit vérifier l’état du monde avant de passer à la suivante.
Mauvais millimètre
Le bras utilisé, un UFACTORY xArm7 à sept degrés de liberté, possède une portée de 61 cm, une charge utile de 3,5 kg et une précision annoncée de ±0,1 mm.2 Pour beaucoup de manipulations industrielles, un dixième de millimètre est déjà très respectable.
En optique, c’est parfois insuffisant.
Le papier rappelle que des translations de quelques dizaines à quelques centaines de micromètres ou des rotations inférieures au degré peuvent suffire à faire disparaître un signal. Surtout, la même erreur n’a pas le même effet selon l’élément : déplacer légèrement un filtre peut ne rien changer, tandis qu’un petit décalage d’une lentille ou d’un miroir de cavité peut empêcher complètement le système de fonctionner.2
La robotique se retrouve alors avec une pile d’erreurs plutôt qu’une seule : estimation imparfaite de la pose par la caméra, tolérances mécaniques du bras, composant installé à la main dans son boîtier avec un éventuel décentrage. Au lieu d’exiger un premier geste parfait, les chercheurs demandent au système de voir quand il s’est trompé.
L’optimisation spatiale commence par placer la pièce là où le modèle géométrique la prévoit. Une caméra observe où arrive réellement le faisceau. Le robot déplace alors volontairement le composant d’une petite quantité connue, regarde de combien le faisceau a bougé, puis utilise cette réponse pour calculer la correction suivante. La procédure itère jusqu’à ce que le faisceau tombe assez près de sa cible.2
C’est un changement de philosophie très concret : la précision ne réside plus seulement dans la mécanique du bras. Elle apparaît dans la boucle entre action et mesure.
Les résultats du papier montrent cette différence. Pour le miroir de sortie, la précision finale de placement du composant est donnée à ±0,28 mm et celle du centre du faisceau à ±0,14 mm. Pour une lentille, les auteurs rapportent ±0,074 mm sur le placement et ±0,31 mm sur le centre du faisceau.2 Les chiffres ne décrivent pas un robot magique répétant une coordonnée parfaite. Ils montrent un système qui corrige jusqu’à satisfaire une condition optique.
Trois regards
Fermer cette boucle ne demande pas une caméra « intelligente » unique. Le laboratoire répartit la vision sur trois échelles.2
Des caméras stéréo 4K surveillent la table et fournissent une estimation grossière de la position des objets. Une caméra LiDAR montée près de l’effecteur aide à attraper correctement un composant. Enfin, des caméras qui observent directement le faisceau deviennent les yeux de l’alignement optique.
Cette hiérarchie est importante parce qu’aucun de ces capteurs ne répond à toutes les questions.
La vue générale sait à peu près où se trouve un boîtier sans pouvoir dire si deux faisceaux se superposent. La caméra du poignet améliore la saisie sans mesurer la qualité du mode laser, tandis que les caméras de faisceau voient la conséquence optique mais seraient médiocres pour chercher une pièce sur toute la table. Le laboratoire fonctionne ainsi comme un relais de systèmes spécialisés, pas comme un robot omniscient.
Cette architecture répond aussi à un problème classique des expériences optiques : le signal est souvent sparse. Si un miroir est trop mal orienté, la caméra ne voit plus un mauvais faisceau. Elle ne voit plus rien. Le retour utile n’existe que dans une petite région de l’espace des réglages.2
L’automatisation doit donc être capable de retrouver cette région, puis de rester dedans assez longtemps pour raffiner l’alignement.
Des poignées
Rendre les composants manipulables demande aussi de modifier légèrement le laboratoire.
Les miroirs, lentilles et autres éléments sont placés dans des boîtiers imprimés en 3D de géométrie standardisée. Chaque boîtier porte des marqueurs ArUco que les caméras savent identifier, une base magnétique avec aimants néodyme et un dessous caoutchouté pour limiter le glissement.2
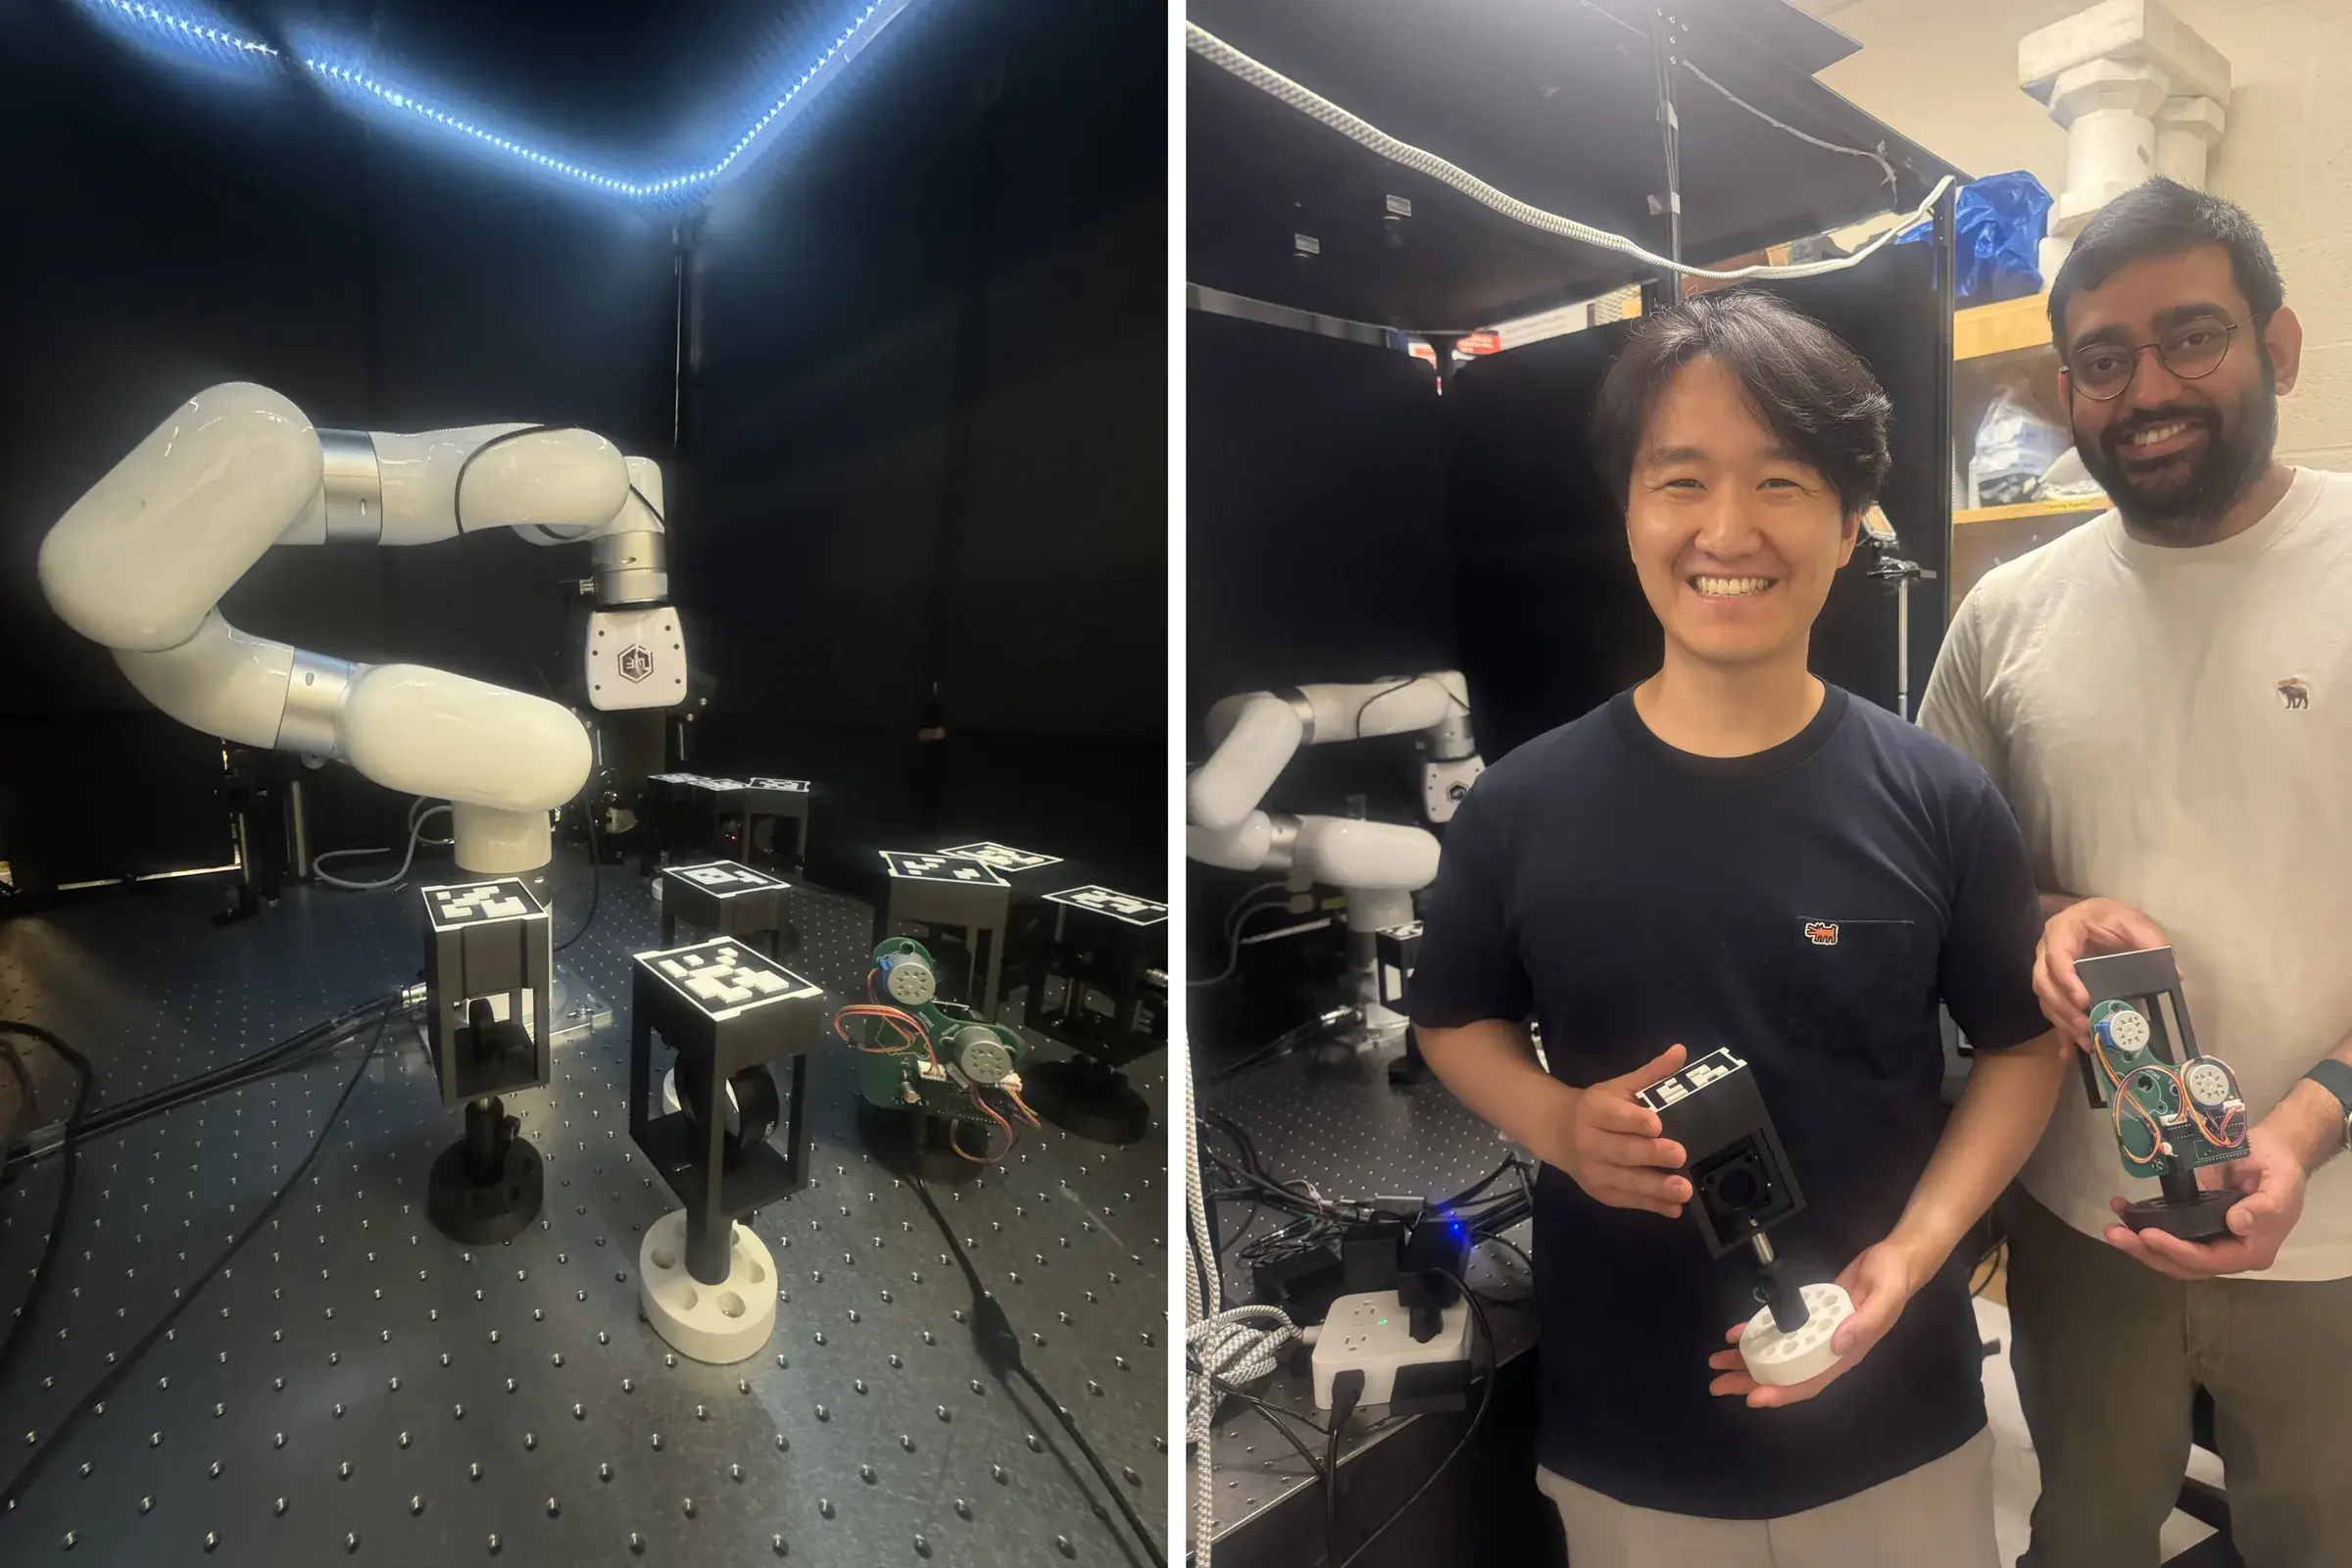
C’est une partie moins spectaculaire du projet, probablement aussi l’une des plus transférables. Automatiser un laboratoire ne demande pas forcément un robot assez habile pour tolérer tous les objets existants : les objets peuvent faire une partie du chemin en présentant une interface physique stable. En informatique, on appellerait cela une API. Ici, elle a une forme, des aimants et un marqueur visuel.
La concession est réelle. Un humain doit encore monter une fois le composant optique dans ce logement, et ce montage peut lui-même introduire un petit décentrage. Le papier le reconnaît explicitement parmi les erreurs systématiques que la boucle de correction doit absorber.2
Le système n’est donc pas universel au sens « posez n’importe quel miroir de n’importe quel labo et il saura quoi en faire ». Sa généralité vient d’un compromis : des composants très différents deviennent manipulables parce qu’on leur donne une interface commune.
Cette logique rejoint un débat plus large dans les self-driving labs. Les revues du domaine insistent sur la difficulté de transférer des systèmes autonomes d’un laboratoire à l’autre : le matériel reste hétérogène, les workflows sont souvent construits sur mesure et la généralisation demande des interfaces modulaires, des descriptions communes et une meilleure provenance expérimentale.45
Le MIT ne supprime pas ce problème. Il en fabrique une version physique très lisible.
La dernière vis
Reste un geste que le bras ne peut pas résoudre en déplaçant simplement le boîtier : tourner très finement les vis des montures cinématiques qui orientent les miroirs.
L’équipe a construit pour cela un Fine-Adjustment Tool, ou FAT, un petit outil motorisé contrôlé en Wi-Fi qui vient s’engager sur les boutons de réglage existants.2
Cette pièce évite de reconstruire tout le laboratoire autour de moteurs intégrés : le robot apporte l’actionneur fin uniquement là où le réglage l’exige.
L’alignement du résonateur impose de faire se superposer deux faisceaux. Il capture d’abord une image de référence du faisceau primaire. Après installation du miroir concerné, la caméra voit à la fois ce faisceau et celui créé par les réflexions dans la cavité. L’image de référence est soustraite pour isoler le second. Une optimisation bayésienne pilote ensuite les vis du miroir afin de minimiser la distance entre les deux centres.2
Sur dix positions initiales différentes, cette procédure a réussi dix fois à superposer les faisceaux, en 5,5 ± 0,5 itérations.2
Aucune table ne lui dicte « vis A : +0,7 tour ». Le système mesure la réponse optique, choisit un nouveau réglage et mesure encore. C’est là que l’automatisation des gestes devient une automatisation de critères.
Fermer la boucle
Le projet arrive après un autre travail du même groupe. En août 2026, Science Advances publiait AI-driven robotics for optics, une plateforme qui utilisait IA générative, vision et robotique pour convertir des objectifs fournis par l’utilisateur en configurations optiques, les assembler avec une précision submillimétrique, les affiner et effectuer plusieurs mesures comme la caractérisation de faisceaux, la cartographie de polarisation ou la spectroscopie.3
Le nouveau système insiste moins sur la génération du plan et beaucoup plus sur ce qui se passe une fois qu’une expérience sensible doit tenir réellement debout.
Les auteurs du papier IROS découpent le problème en trois directions : modulariser une expérience en tâches automatisables plus petites, transformer l’alignement en problème d’optimisation et surveiller activement le montage pour pouvoir revenir à un état fonctionnel après une perturbation.2
Le troisième point change la nature de l’objet. Monter l’expérience une fois relève d’un automate d’assemblage sophistiqué. Garder la mémoire de l’état utile, remarquer sa disparition et posséder une procédure pour le retrouver commence à ressembler à une infrastructure de laboratoire.
Les self-driving labs de chimie et de matériaux ont déjà largement adopté ce principe de boucle : concevoir une condition expérimentale, fabriquer ou mélanger, mesurer, analyser, puis choisir la prochaine expérience.4 L’optique libre ajoute une contrainte presque irritante : avant même de poser la question scientifique, il faut souvent maintenir une géométrie physique fragile juste pour conserver l’instrument en état de mesurer.
Ici, le contrôle du faisceau devient donc lui-même une partie de l’autonomie.
Casser exprès
Après avoir montré que le laser fonctionne, les chercheurs le dérèglent volontairement.
Dans un premier test, une lentille est déplacée d’une distance de l’ordre du centimètre, assez pour faire disparaître le fonctionnement attendu. La caméra de l’effecteur compare alors les positions actuelles de la lentille et des deux miroirs critiques avec celles enregistrées avant la perturbation. Le système identifie la pièce déplacée et tente de la remettre à sa position d’origine.2
La première remise en place ne suffit pas toujours. La précision finie du bras laisse un résidu. Si le laser ne revient pas, une routine de réalignement commence : le robot saisit la pièce, la translate et la repositionne à plusieurs reprises jusqu’au retour du signal.2
Sur dix essais, le laser a été restauré dix fois. Mais seulement 40 % des essais ont réussi avec un unique pick-and-place. Pour les autres, la routine a demandé en moyenne 2,7 ± 1,4 tentatives supplémentaires. Le temps moyen de récupération était de 2,83 minutes, proche des 2,6 minutes nécessaires à l’optimisation spatiale initiale de la lentille.2
Le « 100 % de réussite » masque presque le résultat le plus utile : la boucle est nécessaire justement parce que le robot n’est pas assez déterministe pour supposer qu’une coordonnée enregistrée suffira à restaurer l’expérience.
Le second test est plus sévère. Les quatre boutons des miroirs sont tournés aléatoirement entre 30° et 60°, ce qui fait disparaître complètement le laser. Le système lance alors une optimisation bayésienne pour retrouver une configuration dont l’objectif atteint au moins 90 % de la valeur initiale.2
Cette fois, neuf essais sur dix réussissent. Le processus demande 12 ± 9 itérations et 3,05 minutes en moyenne.2
Le dixième échec compte, puisqu’il interdit le récit facile de l’autonomie totale. Ce montage récupère après plusieurs perturbations importantes. Rien ici ne démontre qu’un montage optique quelconque se réparera toujours seul.
Choisir le mode
Une cavité laser peut d’ailleurs « fonctionner » sans fonctionner comme on le souhaite.
De petits défauts d’alignement favorisent des modes d’ordre supérieur : le signal existe, mais sa forme spatiale n’est pas le mode gaussien fondamental recherché. Les chercheurs utilisent le facteur de qualité de faisceau M², où une valeur de 1 correspond au cas gaussien limité par diffraction, pour distinguer ces états.2
Le protocole d’optimisation commence par faire tourner le cristal par pas de 0,2°. Dans l’essai montré, le signal n’apparaît que dans une fenêtre angulaire étroite, autour de 1,2° à 1,4°. Une fois cette région trouvée, le bras relâche le cristal et l’outil de réglage prend la suite sur les miroirs. L’optimisation utilise alors une fonction qui combine l’intensité du faisceau et M² afin de rechercher simultanément puissance et qualité de mode.2
Ce passage résume presque tout le projet : le robot commence par une recherche grossière avec son corps entier, découvre la zone où le phénomène devient observable, puis change à la fois d’actionneur et de métrique pour le réglage fin. Le protocole humain n’est plus copié geste par geste. Il devient une succession d’objectifs observables.
Pas encore chercheur
MIT évoque déjà une application cloud qui permettrait à des chercheurs d’accéder à distance à ces laboratoires et d’envoyer des protocoles ou des requêtes.1 Le papier imagine aussi que des simulations prédictives, des stratégies d’apprentissage ou des agents pourraient un jour simplifier davantage la conception et l’exécution des expériences.2
Ces deux éléments sont des perspectives, pas des fonctions démontrées ici.
Dans la démonstration de cavité, un humain fournit le layout. Les optiques ont été préparées dans des logements adaptés. Le système connaît les tâches nécessaires et dispose d’objectifs d’optimisation conçus pour ce montage. Ses essais les plus quantifiés portent sur dix conditions initiales ou dix perturbations.2
Ce n’est déjà pas petit : construire une cavité laser à partir de pièces dispersées, aligner ses faisceaux et restaurer son signal sans intervention humaine pendant la séquence reste une démonstration physique ambitieuse.
Mais « laboratoire autonome » recouvre deux autonomies qu’il vaut mieux ne pas mélanger.
La première demande : « peux-tu faire cette expérience correctement sans moi ? » La seconde : « peux-tu décider quelle expérience mérite d’être faite ensuite ? »
Ce travail répond surtout à la première, et la distinction rejoint les analyses récentes sur les self-driving labs. La littérature ne réduit plus le problème à « mettre de l’IA sur un robot ». Elle pointe la scalabilité, la généralisation entre installations et la provenance complète des expériences comme conditions nécessaires pour transformer des démonstrateurs impressionnants en infrastructure scientifique partagée.45
Le MIT apporte ici une pièce qui manquait particulièrement à l’optique : comment rendre une installation reconfigurable suffisamment structurée pour qu’une machine puisse la monter, mais suffisamment instrumentée pour qu’elle sache également que son montage ne fonctionne pas encore.
Le labo logiciel
Le détail le plus fertile est peut-être le moins visible dans la démonstration : quand une personne réalise l’expérience, une grande partie du protocole reste contenue dans son corps. « Mets le miroir ici » signifie aussi : regarde où tombe le faisceau, approche doucement, tourne cette vis, reviens en arrière si le signal disparaît, cherche la zone où il réapparaît, puis affine jusqu’à obtenir le bon motif.
Une fiche de laboratoire peut décrire ces étapes avec des mots. Elle décrit rarement toute la stratégie de récupération, les tolérances pratiques et les changements de métrique qui rendent le geste efficace.
Le robot force l’équipe à rendre ces implicites exécutables. Chaque composant doit posséder une identité machine, sa position doit pouvoir être mesurée et chaque étape avoir son critère de réussite. L’erreur doit déclencher autre chose qu’un humain qui fronce les sourcils, et un historique devient nécessaire pour retrouver un état antérieur.
Voilà ce qui rend le projet plus intéressant qu’un bras photogénique au-dessus d’une table : la machine automatise la main seulement après avoir obligé l’équipe à formaliser le savoir-faire autour de la main.
On retrouve ici quelque chose que le logiciel connaît depuis longtemps : un processus devient vraiment programmable quand ses entrées, ses états, ses erreurs et ses critères de sortie sont assez explicites pour être rejoués.
Dans ce laboratoire, les marqueurs ArUco ressemblent à des adresses. Les boîtiers standardisés deviennent des interfaces. Les caméras produisent l’état courant. Le faisceau est un test qui peut échouer. Les optimisations spatiales et angulaires sont des boucles de correction. Le Fine-Adjustment Tool ressemble à un adaptateur vers une vieille interface humaine, cette petite vis que personne n’avait prévue pour un robot.
La comparaison garde une limite utile : le monde physique glisse, vibre, chauffe et se décale, et l’on ne « relance » pas un miroir comme une fonction. C’est précisément là que le projet devient intéressant. Le protocole devient programmable en acceptant d’emblée que la matière ne fera jamais exactement ce qu’on lui demande du premier coup.
Et dans neuf cas sur dix, quand les chercheurs dérèglent brutalement les quatre vis qui tenaient le laser en état, le laboratoire trouve tout seul un chemin pour rallumer le faisceau.2